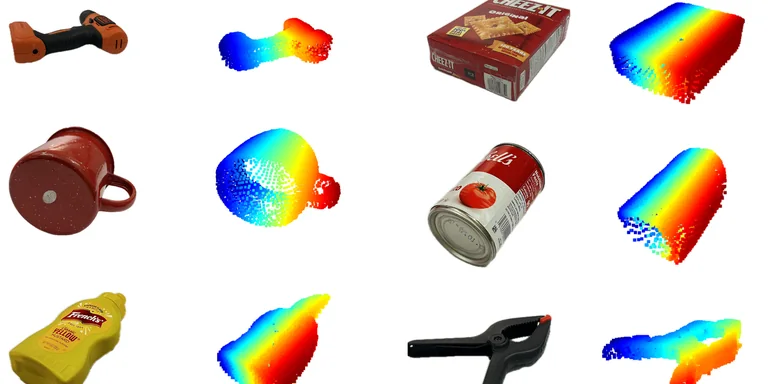
麻省理工学院研究团队公布了一套新的无线视觉方法,核心思路是把生成式 AI 引入到无线反射信号的解释过程中。过去,这类系统可以借助毫米波信号穿透石膏板、塑料或纸箱等常见遮挡物,从而发现被挡住的物体,但由于信号反射方向有限,系统往往只能看到物体的一部分表面,难以把整体形状还原完整。
用生成式 AI 补上无线感知中的“看不见”部分
新方法先根据反射回来的无线信号生成一个不完整的三维重建结果,再由专门训练过的生成式 AI 模型去补足缺失的形状信息。研究人员表示,这一步解决了此前方法长期存在的瓶颈:系统不再只依赖物理规则来解释反射,而是能结合模型对形状分布的学习,给出更合理、更完整的重建结果,从而提升机器人识别和抓取隐藏物体时的稳定性。
从单个物体扩展到整间房间
团队还把同样的思路扩展到了室内场景理解。他们利用一台固定雷达发出的无线信号,结合人在空间中的移动轨迹,去重建整间房间及其中家具的布局。相较于必须把无线传感器安装在移动机器人上的方案,这种做法部署门槛更低,也更适合长期运行的室内场景。同时,它不像摄像头方案那样直接采集可识别画面,因此在家庭和办公环境里更容易兼顾隐私。
训练难点在于缺少足够大的毫米波数据集
研究团队介绍,挑战并不只是模型设计,还包括训练数据。毫米波数据集规模远小于通用视觉任务常见的数据集,因此他们把大规模计算机视觉数据集改造成更接近毫米波反射特性的合成数据,把镜面反射特征和噪声模式嵌入其中,再用于训练生成式 AI 模型。这样既缩短了数据准备周期,也让模型有机会在有限真实数据之外学到更通用的重建能力。
仓储、家居与人机协作都有潜在价值
如果这项技术继续成熟,它的应用空间相当清晰。仓库机器人可以在发货前核验箱内物品是否齐全,减少因错发和退货带来的浪费;家庭机器人也可以更好地理解用户在房间中的位置和周围家具布局,提升人机互动的安全性与效率。研究负责人 Fadel Adib 表示,这类生成式 AI 模型让团队终于能更进一步理解无线反射,既补上过去无法看到的部分,也开始具备重建完整场景的能力。两篇相关论文都将提交至 IEEE CVPR 会议展示。


